
Design og forskning af en ny type højpræcision seks-akset kraftsensor
2025-03-01
Traditionelle enkeltakse kraftsensorer kan ikke længere opfylde behovene for moderne produktion og teknologi. Seksakse kraftsensorer tiltrækker i stigende grad opmærksomhed fra mange forskere. Seksakse kraftsensorer kan måle kræfter og drejningsmomenter i seks retninger på samme tid og er meget udbredt i maskiner, robotarme, rumfart, biomedicin og andre områder. Imidlertid har de seks-aksede kraftsensorer, der i øjeblikket studeres, generelt mange problemer. Sensorer med høj præcision og høj følsomhed er et presserende behov for yderligere forskning. Dette papir kombinerer teoretisk analyse, finite element simulering og simuleringseksperimenter og optimerer sensorens struktur på basis af eksisterende sensorforskning. En ny type højpræcision seks-akset kraftsensor foreslås. Det vigtigste forskningsindhold omfatter:
1. Efter dybdegående analyse af sensorens forskellige ydeevner og udforskning af loven om ændringer i sensorydeevne med sensorgeometriske parametre. En ny type sammensat bjælketype seks-akset kraftsensorstruktur foreslås. Sensoren har en enkel struktur, tydelig deformation og nem betjening af lappens position. De ortogonale test og finite element simuleringsmetoder bruges til at bestemme størrelsesparametrene for sensoren.
2. Brug abaqus analysesoftware til at bygge sensormodellen, og udfør statisk og dynamisk analyse på sensoren. Deformationsfordelingen af sensoren under den eksterne kraftbelastning og egenfrekvensen af de første seks ordrer af sensoren opnås. Resultaterne viser, at sensoren har god linearitet.
3. Baseret på det grundlæggende princip for Whits surge cup, bestemme layoutet af den seksdimensionelle kraftsensor. Baseret på analyseresultaterne af finite element-metoden, bestemme deformationsområdet af det elastiske legeme, kombiner skalaen af sensorstrukturen og udfør et rimeligt layout på det. Og øg outputtet på passende vis, og reducer det inter-dimensionelle koblingsproblem af den seksdimensionelle kraftsensor på lappen.
4. Udvikl en speciel kalibreringsanordning til sensoren. I henhold til sensorens struktur og form skal du designe et sæt specielle sensorkalibreringsenheder. Ifølge resultaterne af simuleringseksperimentet er sensoren afkoblet. Brug kvadratmetoden og BP neurale netværksmetoden til at beregne forholdet mellem dem og fuldfør kalibreringsundersøgelsen af sensoren. Undersøgelsen viser, at BP neurale netværksmetoden har en bedre afkoblingseffekt.
RELATED NEWS
-
Præcision i små rum: Changzhou Right Measurement afslører nye højtydende miniaturekompressions- og spændingsvejeceller
Præcision i små rum: Changzhou Right Measurement afslører nye højtydende miniaturekompressions- og spændingsvejeceller
-
Changzhou Right Measurement lancerer ny Bælg Type Load Cell: Den ultimative løsning til hygiejniske og barske miljøer
CHANGZHOU, KINA – Changzhou Right Measurement And Control System CO., LTD., en førende innovator inden for industriel vejeteknologi, er stolte af at kunne annoncere den officielle lancering af sin seneste Bellow Type Load Cell. Konstrueret til præcision og bygget til at modstå verdens mest krævende produktionslinjer, er dette nye produkt sat til at omdefinere pålidelighed i fødevare-, farma- og emballagesektoren.
-
Kan en kolonnekraftsensor bruges til strukturel sundhedsovervågning
Strukturel sundhedsovervågning (SHM) er blevet stadig vigtigere i moderne teknik, efterhånden som infrastruktursystemer vokser sig større, mere komplekse og mere krævende med hensyn til sikkerhed og pålidelighed. Broer, bygninger, industrielle rammer og tungt maskineri er alle afhængige af nøjagtige lastoplysninger for at opdage tidlige tegn på skade eller træthed. I denne sammenhæng vinder søjlekraftsensorer opmærksomhed som en praktisk løsning til langsigtet strukturovervågning. Men kan en kolonnekraftsensor virkelig bruges til strukturel sundhedsovervågning? Svaret er ja - når det anvendes korrekt.
-
Sådan kalibreres en kolonnekompressionskraftsensor i marken
Søjlekompressionskraftsensorer bruges i vid udstrækning i tunge industrielle applikationer såsom pressemaskiner, strukturel testning, belastningsovervågning og vejesystemer. Feltkalibrering er afgørende for at sikre nøjagtig kraftmåling, især efter installation, vedligeholdelse eller langvarig drift. I modsætning til laboratoriekalibrering skal feltkalibrering tage højde for reelle driftsforhold og samtidig minimere nedetiden. Denne artikel forklarer, hvordan man kalibrerer en kolonnekompressionskraftsensor i marken ved hjælp af praktiske og pålidelige metoder.
-
Almindelig fejlfinding for kommunikationsfejl i vejemodul
Vejemoduler er væsentlige komponenter i moderne industrielle vejesystemer, hvilket muliggør nøjagtig datatransmission mellem vejeceller, samledåser og styresystemer. I applikationer som siloer, tanke, transportører og platformsvægte er stabil kommunikation afgørende for pålidelig vægtmåling og proceskontrol. Kommunikationsfejl kan dog opstå på grund af en række forskellige mekaniske, elektriske og miljømæssige faktorer. At forstå almindelige problemer, og hvordan man fejlfinder dem, hjælper med at minimere nedetid og opretholde systemets nøjagtighed.
-

Sådan kalibreres et industrielt vejesystem med flere modul
Multi-modul industrielle vejesystemer er meget udbredt i siloer, tanke, tragte, transportørvægte og tunge platforme, hvor flere vejeceller arbejder sammen for at måle vægten nøjagtigt. Korrekt kalibrering er afgørende for at sikre ensartede aflæsninger, overholdelse af lovgivning og pålidelig proceskontrol. Denne artikel forklarer, hvordan man kalibrerer et multi-modul industrielt vejesystem, og skitserer bedste praksis, der hjælper med at opretholde langsigtet nøjagtighed og ydeevne.
-
Hvad får en flangekraftsensor til at give ustabile aflæsninger
Flangekraftsensorer bruges i vid udstrækning i industrielle applikationer til at måle klemkraft, kompression og forspænding i bolteforbindelser, flangeforbindelser og mekaniske samlinger. Deres evne til at give feedback i realtid er afgørende for at sikre sikkerhed, ydeevne og pålidelighed. Men i praksis støder brugere nogle gange på ustabile eller fluktuerende aflæsninger, hvilket kan kompromittere systemets nøjagtighed og driftseffektivitet. At forstå de almindelige årsager til ustabile aflæsninger kan hjælpe ingeniører og teknikere med at opretholde præcis kraftmåling.
-
Sådan installeres en flangekompressionskraftsensor på en boltet samling
Flangekompressionskraftsensorer bruges i vid udstrækning til at måle klemkraft og forspænding i boltede samlinger på tværs af industrier som maskinteknik, energi, bilindustrien og industriel automation. Korrekt installation er afgørende for at sikre nøjagtig kraftmåling, langsigtet stabilitet og pålidelige data. Denne vejledning forklarer, hvordan man korrekt installerer en flangekompressionskraftsensor på en boltforbindelse, med praktiske trin og bedste praksis, der er egnet til ingeniører og tekniske brugere.
-
Sådan vælger du en enkeltpunktsbelastningscelle til en bænkvægt
Bænkvægte, også kendt som bordvægte eller platformsvægte, er meget udbredt i detailhandel, laboratorier, varehuse og lette industrielle miljøer. Kernen i disse vejesystemer er enkeltpunktsvejecellen, en sensor, der er specielt designet til at levere nøjagtige målinger, selv når lasten er placeret uden for centrum. At vælge den rigtige enkeltpunktsvægtcelle til en bænkvægt er afgørende for at opnå langsigtet nøjagtighed, pålidelighed og overensstemmelse med applikationskravene.
-
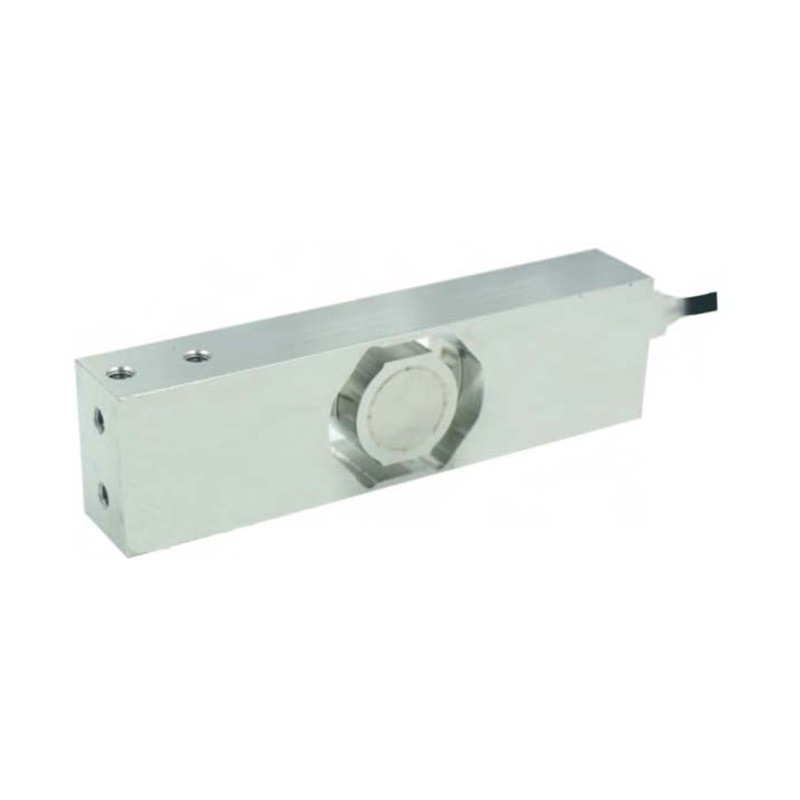
Hvad er arbejdsprincippet for en enkeltpunktsbelastningscelle
Enkeltpunktsvejeceller er blandt de mest brugte vejesensorer i moderne målesystemer. De findes i vid udstrækning i elektroniske detailvægte, bænkvægte, medicinsk udstyr og lette industrielle vejeplatforme. For begyndere eller brugere, der søger en klar teknisk forståelse, giver det at lære, hvordan en enkeltpunktsvejecelle fungerer, et solidt grundlag for at forstå belastningsmålingsteknologi.
-
Hvilke faktorer påvirker nøjagtigheden af en bælgbelastningscelle
Bælgevejeceller er meget udbredt i industrielle vejesystemer, især i applikationer som tanke, siloer, tragte og batchprocesser. Deres kompakte struktur og evne til at håndtere kompressionsbelastninger gør dem til et populært valg på tværs af fremstillings-, kemiske forarbejdnings- og fødevareindustrier. Men at opnå pålidelige og præcise målinger afhænger af flere faktorer. At forstå, hvad der påvirker nøjagtigheden af en bælgvejecelle, er afgørende for systemdesignere, ingeniører og operatører, der ønsker ensartede vejeresultater.
-
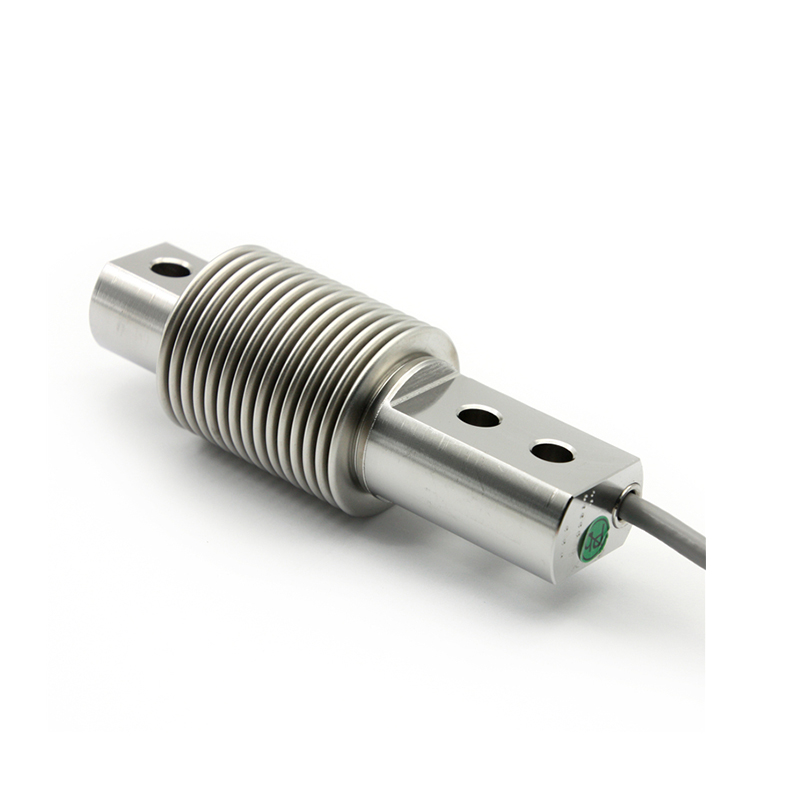
Sådan monteres en vejecelle af bælgtype korrekt
Vejeceller af bælgtypen er meget udbredt i industrielle vejeapplikationer såsom tanke, tragte, siloer og batchsystemer. Disse vejeceller, der er kendt for deres høje nøjagtighed og evne til at kompensere for fejljustering, kræver stadig korrekt installation for at levere pålidelig og langsigtet ydeevne. At forstå, hvordan man korrekt monterer en vejecelle af bælgtype, er afgørende for at opnå præcise målinger og beskytte sensoren mod beskadigelse.
-

Hvad er en 6-akset kraftsensor
Efterhånden som automatisering, robotteknologi og intelligent fremstilling fortsætter fremad, er præcis kraft- og drejningsmomentmåling blevet stadig vigtigere. Blandt de mest avancerede sensorteknologier er den 6-aksede kraftsensor, en enhed designet til at måle komplekse mekaniske interaktioner i flere retninger. At forstå, hvad en 6-akset kraftsensor er, og hvordan den virker, hjælper ingeniører og systemintegratorer med at forbedre nøjagtighed, sikkerhed og ydeevne i moderne applikationer.
-
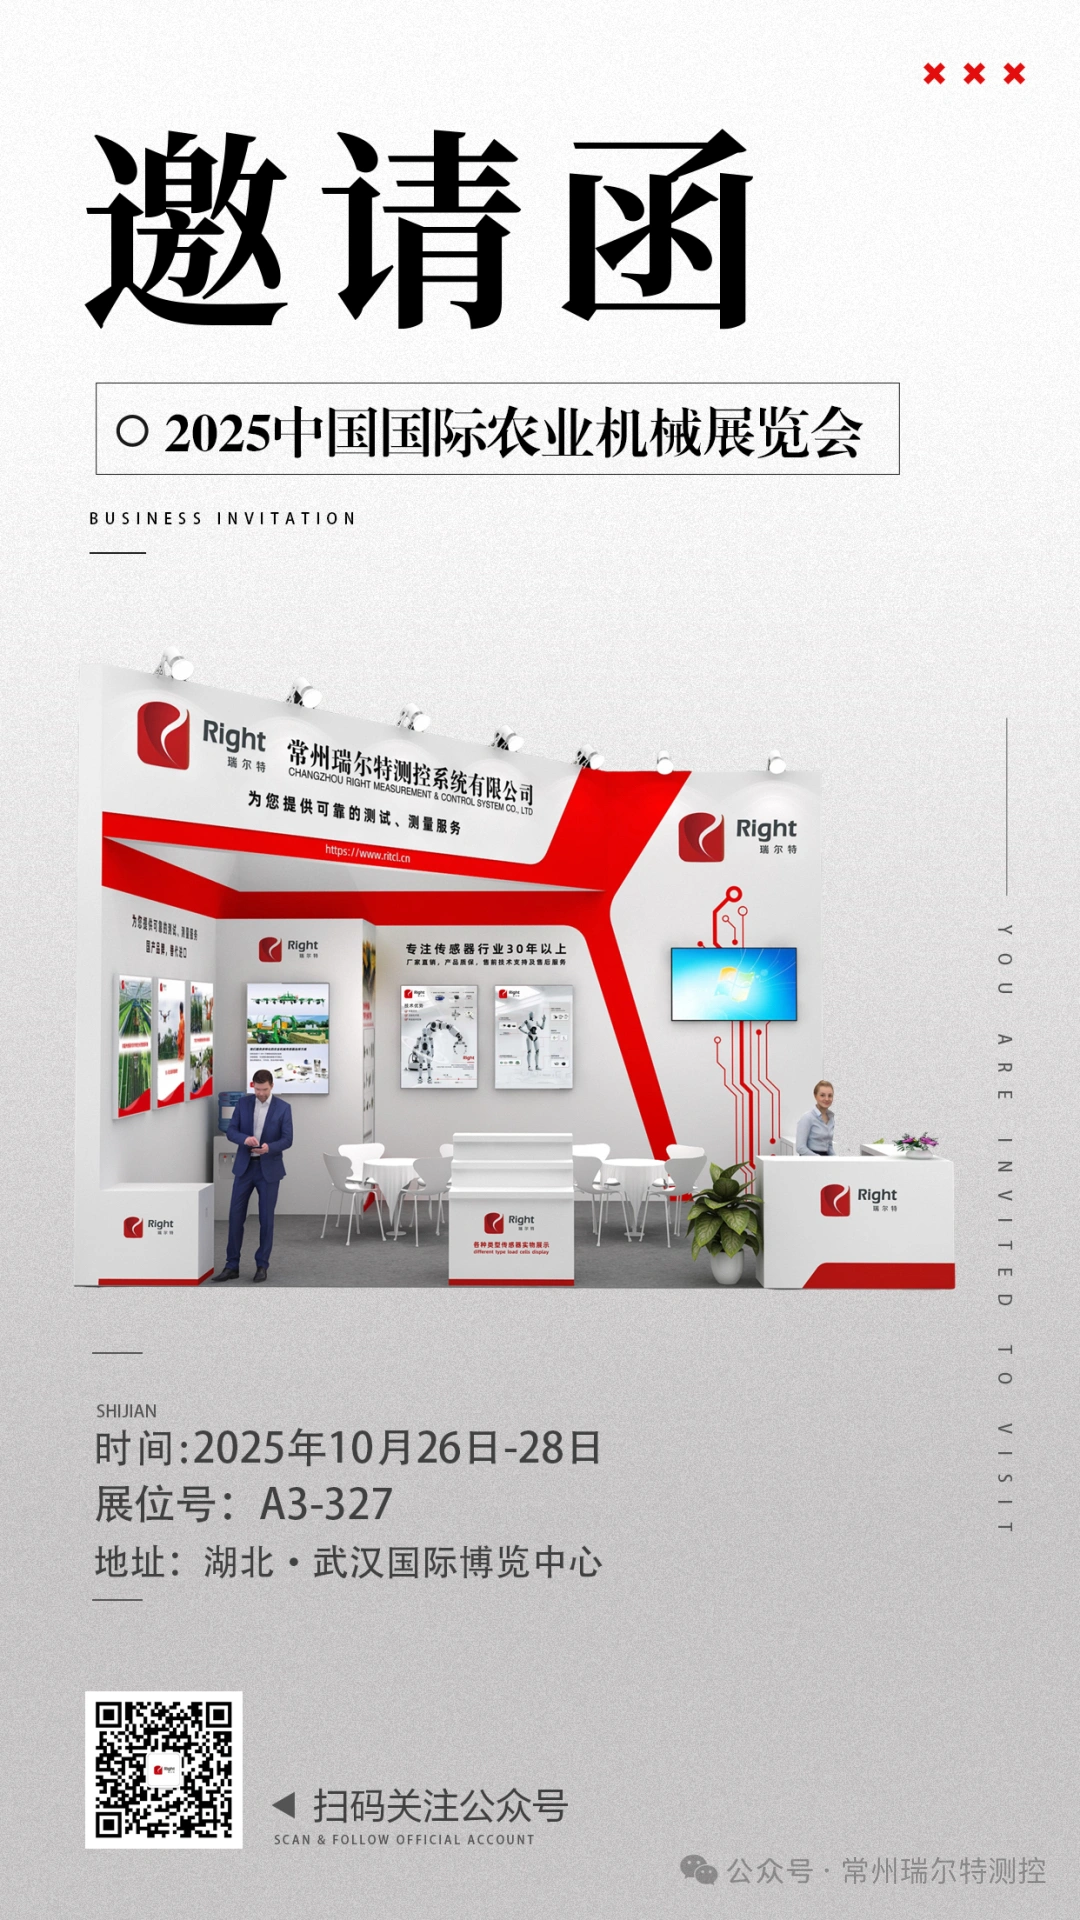
Asiens bedste landbrugsmaskinbegivenhed kommer, og Changzhou Right vil fremvise sine kerneteknologier.
Et gyldent efterår i Jingchu lover frugtbare resultater! 2025 China International Agricultural Machinery Exhibition (Wuhan Agricultural Machinery Exhibition) åbner storslået på Wuhan International Expo Center fra den 26. til den 28. oktober.
-
Invitation | Right Technology inviterer dig oprigtigt til at deltage i 2025 IEEE/RSJ International Conference on Intelligent Robots and Systems.
Fra den 19. til den 25. oktober vil 2025 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS 2025), en af verdens to førende internationale konferencer inden for robotteknologi, finde sted på Hangzhou International Expo Center.
-
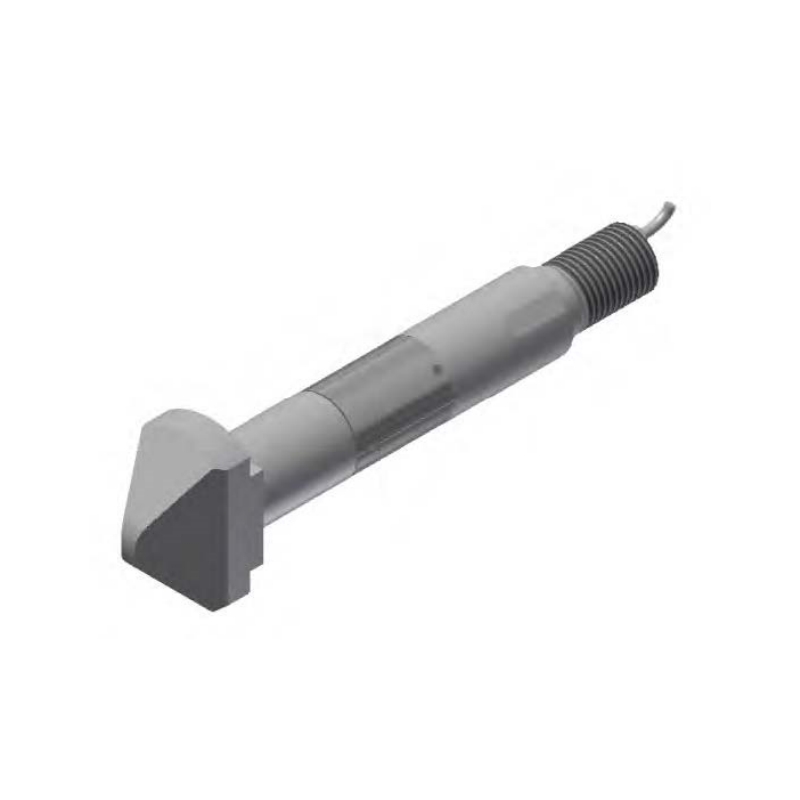
RIGTIG MÅLE- OG KONTROLSYSTEM lancerer avanceret brugerdefineret belastningscelle til præcisionsapplikationer
I nutidens hastigt fremadskridende industrielle verden er behovet for nøjagtige og pålidelige kraftmålingsløsninger større end nogensinde. I anerkendelse af denne efterspørgsel har RIGHT MÅLE- OG KONTROLSYSTEM introduceret sin seneste innovation: Custom Pin Load Cell, designet til at levere enestående præcision, holdbarhed og tilpasningsevne på tværs af flere industrier.
-
Forstærker en forstærker lyden
I lydteknologiens verden er få spørgsmål så almindelige som: Øger en forstærker lyden? Det enkle svar er ja - men ikke på den måde, mange mennesker tror. En forstærker skaber ikke direkte lyd. I stedet styrker den svage elektriske signaler, så højttalerne kan konvertere dem til højere og klarere lyd. Uden en forstærker ville mange lydsystemer ikke være i stand til at producere den kraftfulde lyd af høj kvalitet, vi oplever i musik, film og kommunikationsenheder.
-
Hvad er de tre typer forstærkere?
Inden for elektronik og lydteknik spiller forstærkere en central rolle i at forstærke svage signaler og gøre dem stærke nok til praktisk brug. Fra musiksystemer til kommunikationsenheder er forstærkere overalt. Det er dog ikke alle forstærkere, der er ens. Faktisk er de generelt kategoriseret i tre hovedtyper, der hver tjener et specifikt formål: spændingsforstærkere, strømforstærkere og effektforstærkere.
-
Er en forstærker bare en højttaler?
I lydteknologiens verden opstår der ofte én almindelig misforståelse: Mange mennesker tror, at en forstærker er det samme som en højttaler. Selvom begge er væsentlige dele af ethvert lydsystem, udfører de meget forskellige funktioner. At forstå skelnen er nøglen til at forstå, hvordan musik, stemme og signaler omdannes til de kraftfulde lyde, vi hører hver dag.
-
De alsidige anvendelser af forstærkere på tværs af moderne industrier
I en tid med hurtig teknologisk udvikling er forstærkere blevet uundværlige komponenter i utallige applikationer. Fra forbrugerelektronik til avancerede industrielle systemer fungerer forstærkere som kritiske enheder, der booster svage signaler til stærkere, brugbare udgange. Deres evne til at forbedre ydeevnen, forbedre lydkvaliteten og opretholde signalintegriteten gør dem til en af de mest udbredte elektroniske komponenter i både dagligdagen og specialiserede industrier.
-
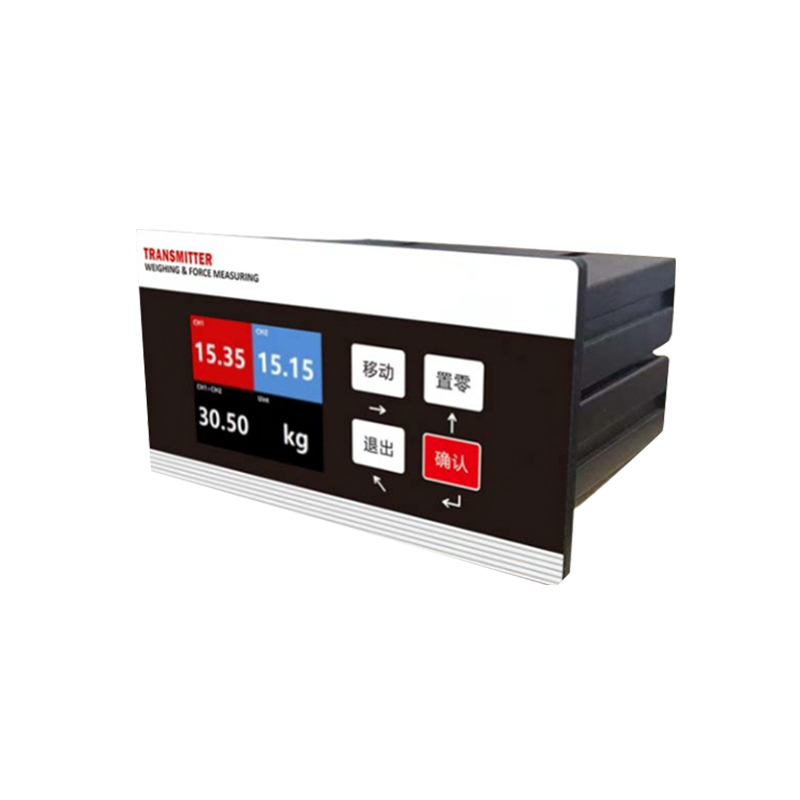
De ekspanderende anvendelser af digitale indikatorer i moderne industrier
I nutidens hurtigt udviklende industrielle landskab er præcision og nøjagtighed blevet vigtigere end nogensinde. Et værktøj, der spiller en afgørende rolle for at sikre målingens pålidelighed, er den digitale indikator. Dette avancerede måleinstrument, også kendt som en digital måleur, har fundet mange anvendelser på tværs af fremstilling, maskinteknik, kvalitetsinspektion og forskningsområder, hvilket gør det til en uundværlig enhed for moderne industrier.
-
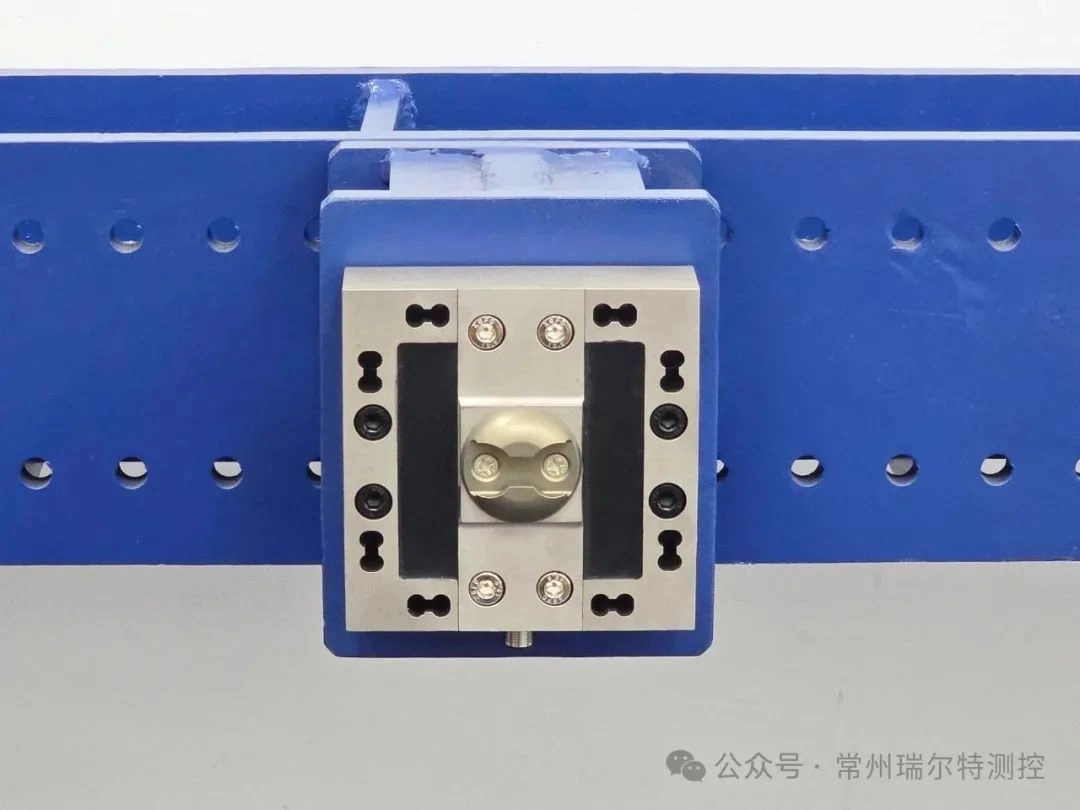
Industriapplikationer | Anvendelse af Rights 48-kanals højpræcision 3D kraftovervågningssystem i flyfragtnet 3D kraftoptagelsessystemer
På 10.000 meter bærer lastnet ikke kun lastens vægt, men også de alvorlige udfordringer med turbulent stød og hurtige centrifugalkræfter. Når et fragtfly flyver gennem store højder, modstår fragtnettet ikke kun vægten af 20 tons last, men udsættes også for tredimensionelle stød og rivning.
-
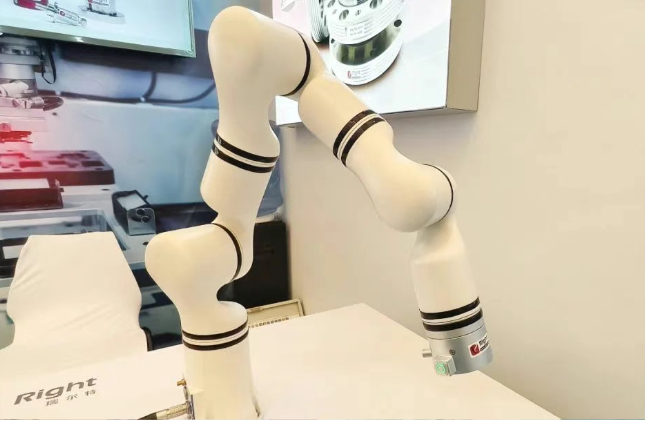
Præcisionsregistrering og intelligent kørsel | Changzhou Right brillerer med innovative sensorløsninger ved AHTE 2025
Fra 9. til 11. juli 2025 blev den 18. Shanghai International Industrial Assembly and Transmission Technology Exhibition (AHTE 2025), som har tiltrukket sig stor opmærksomhed inden for global industriel automation og intelligent montage, med succes afholdt på Shanghai New International Expo Center.
-
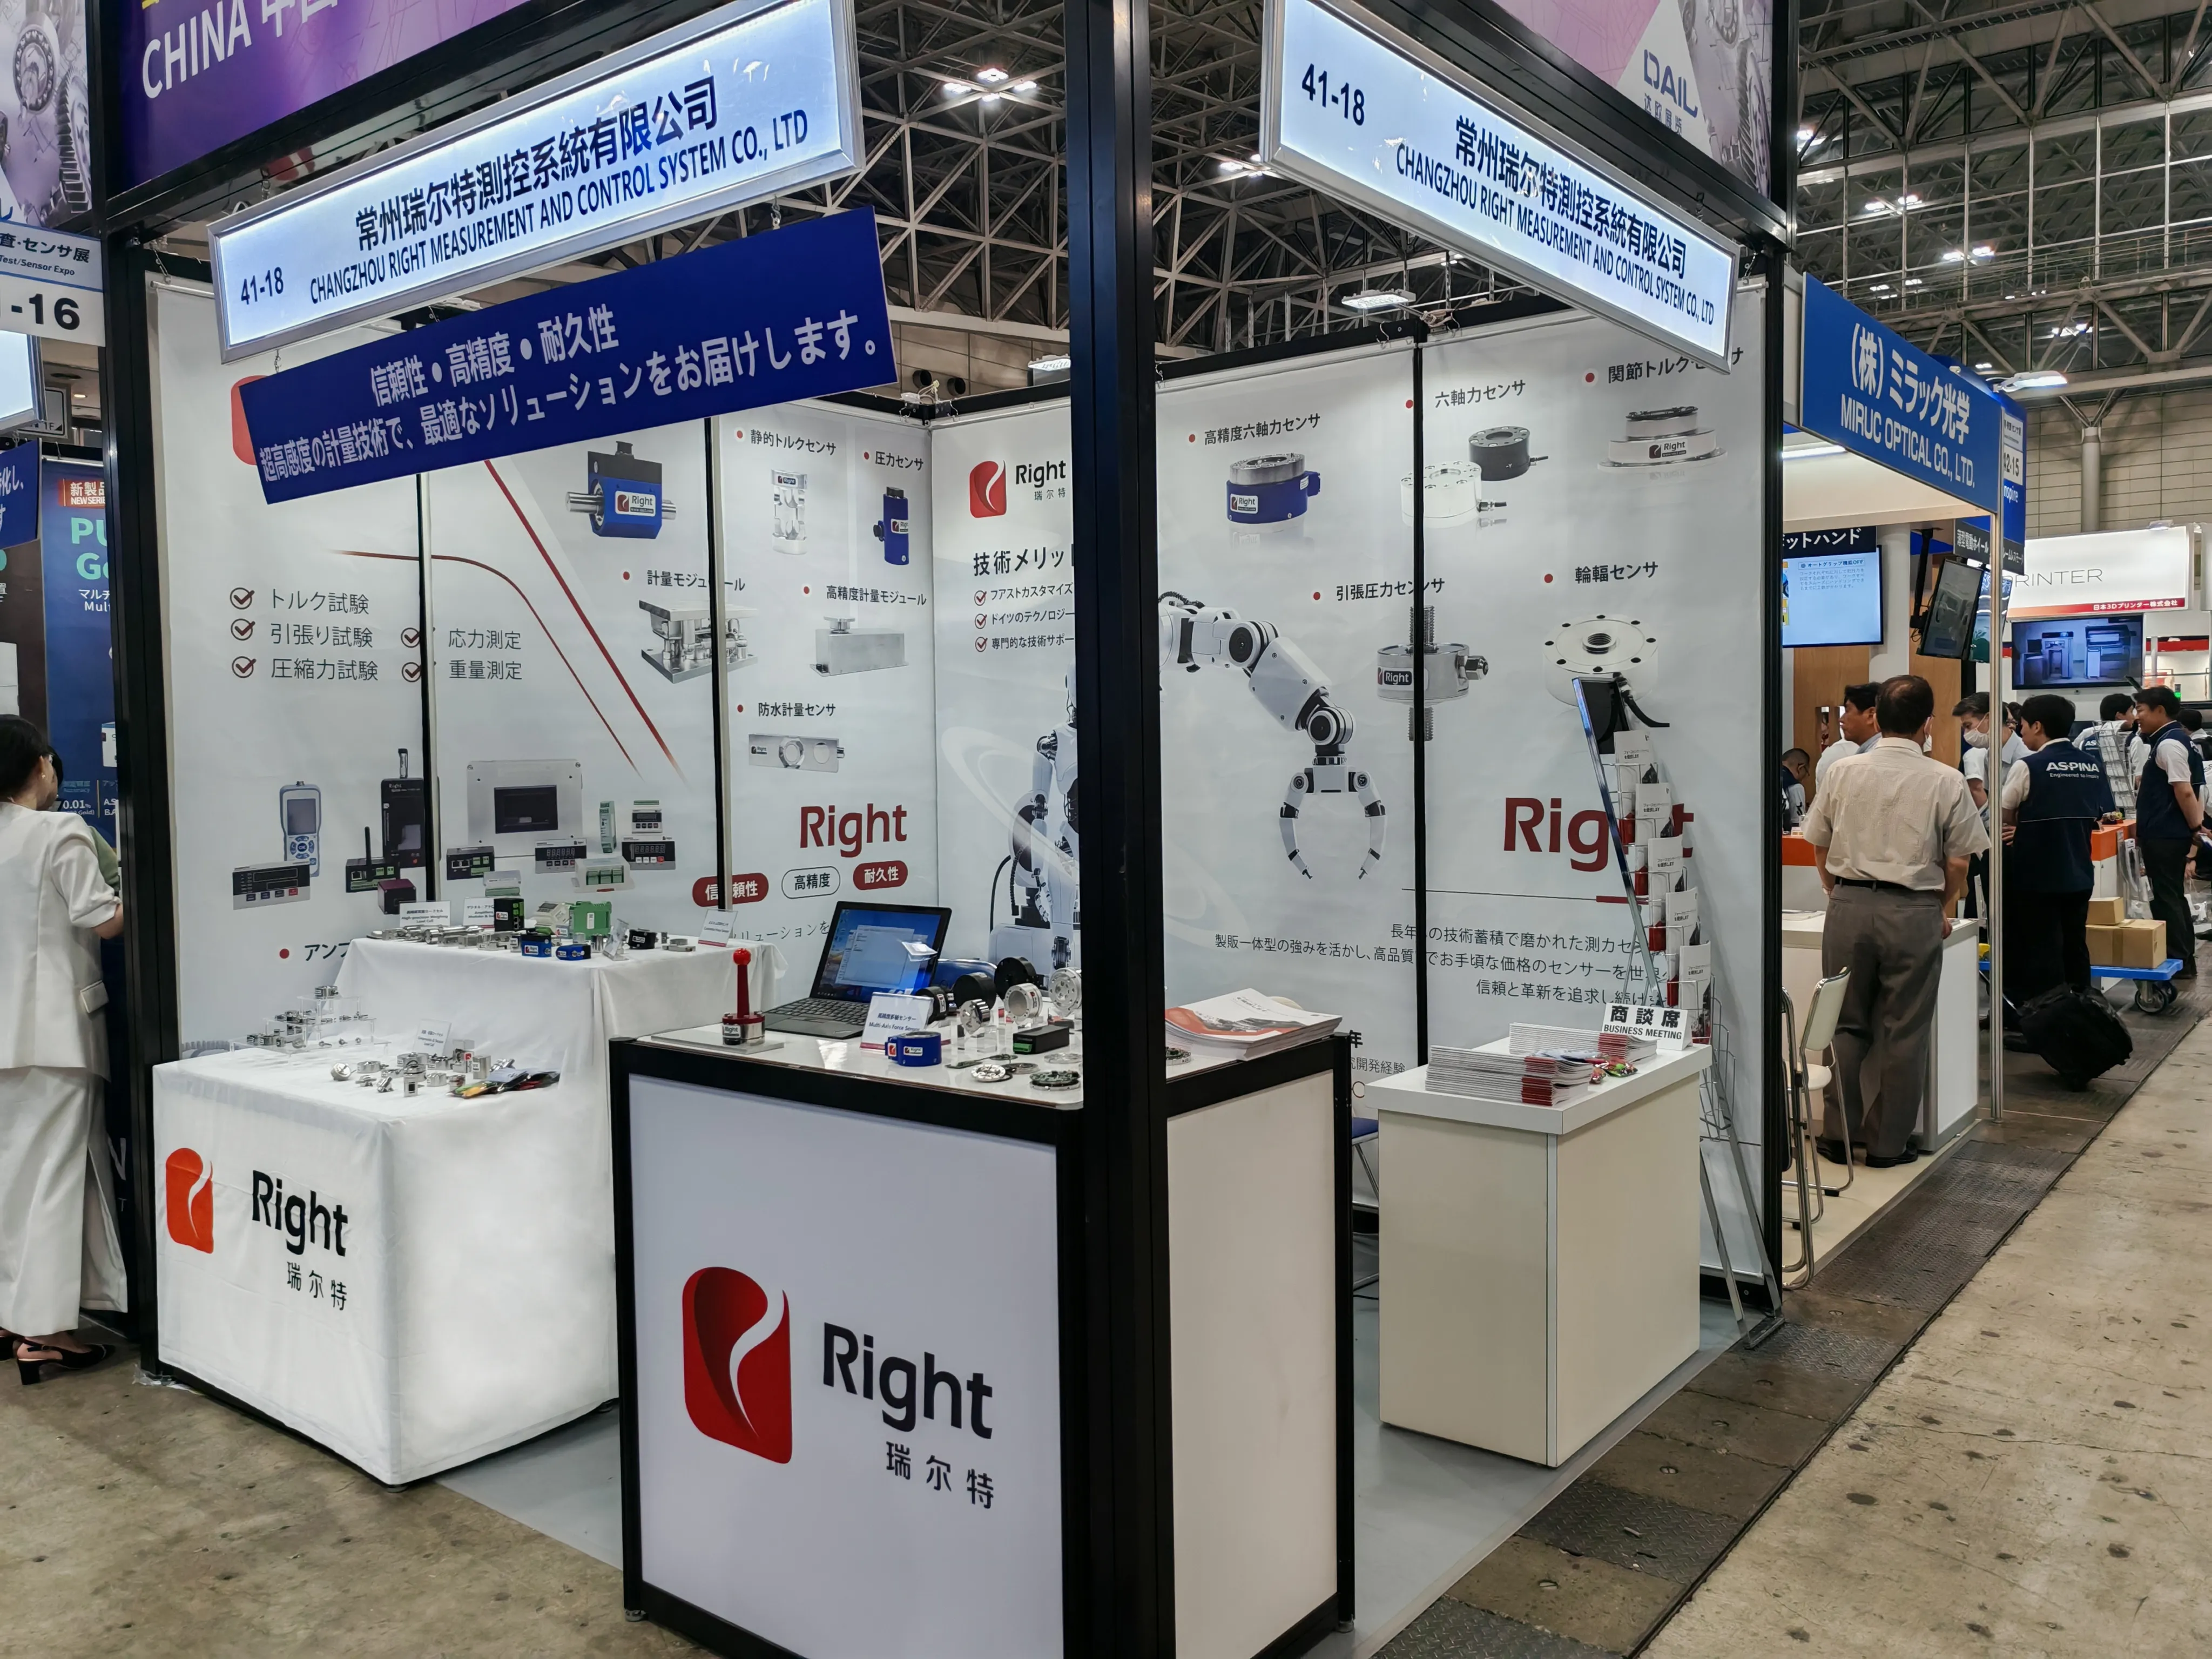
Udstillingsanmeldelser | Changzhou Right optrådte med succes på den 30. ManufacturingWorld Tokyo -Mechanical Components & Materials Technology Expo og deltog i Asian Manufacturing Event
Udstillingsanmeldelser | Changzhou Right optrådte med succes på den 30. ManufacturingWorld Tokyo -Mechanical Components & Materials Technology Expo og deltog i Asian Manufacturing Event
-
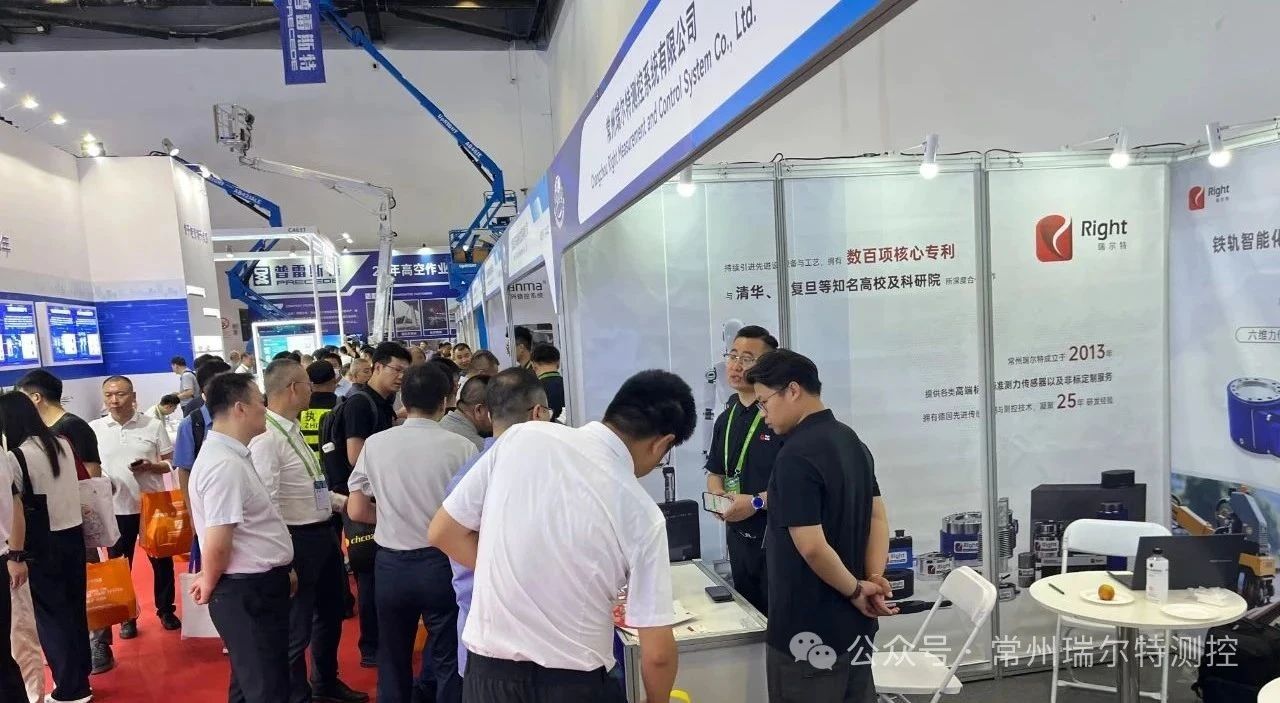
Udstillingsanmeldelser | Changzhou Right brillerer på den 17. China International Modern Railway Technology and Equipment Exhibition, innoverer sensorteknologi og eskorterer fremtiden for jernbanesikkerhed og intelligens
Beijing, den 8. juli 2025 —— Den 17. China International Modern Railway Technology and Equipment Exhibition (MODERN RAILWAYS), den største og mest internationalt indflydelsesrige jernbaneindustribegivenhed i Asien, blev åbnet på en storslået måde på China National Convention Center i Beijing.
-
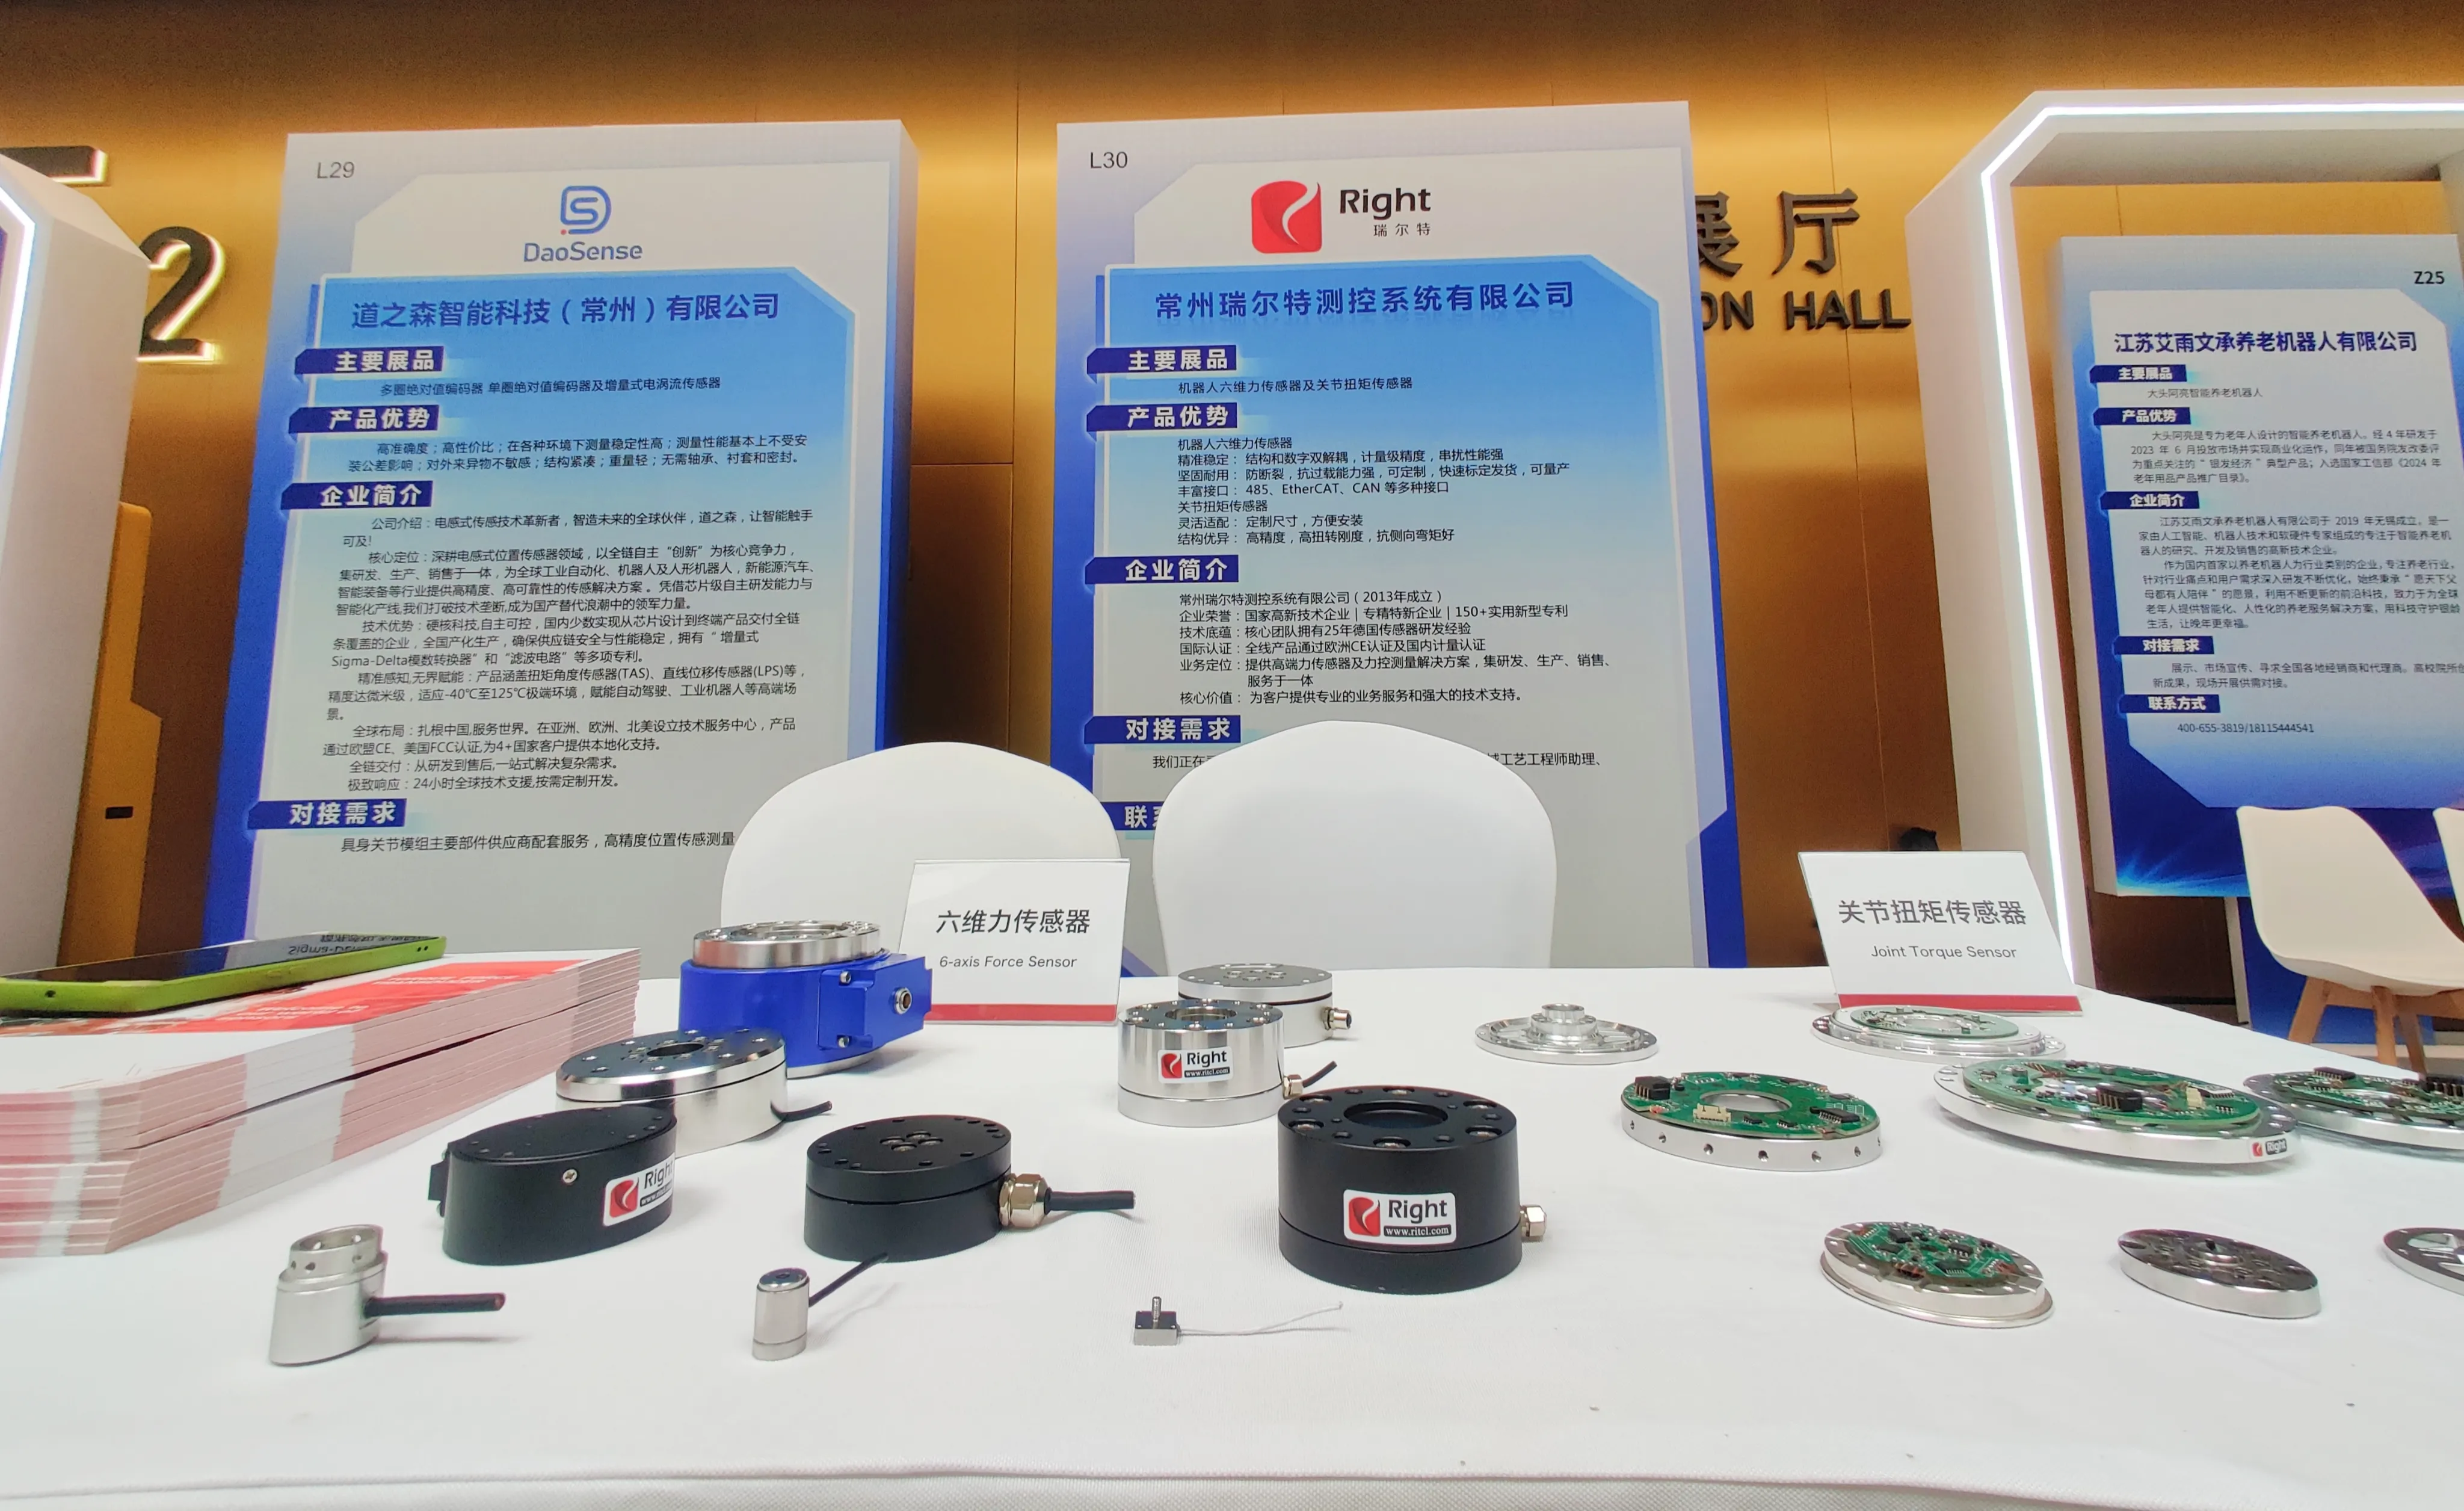
For at styrke præcis opfattelse slår Changzhou Right sig sammen med Jiangsu Embodied Intelligent Robot Industry Alliance for i fællesskab at lancere en ny æra af AI+Robots!
For at styrke præcis opfattelse slår Changzhou Right sig sammen med Jiangsu Embodied Intelligent Robot Industry Alliance for i fællesskab at lancere en ny æra af AI+Robots!
-

29. INTERNATIONALE VÆRKTØJSMASKINER, METALBEARBEJDNING OG AUTOMATISK TEKNOLOGI UDSTILLING
Vi inviterer dig varmt til Malaysia METALTECH & AUTOMEX
-
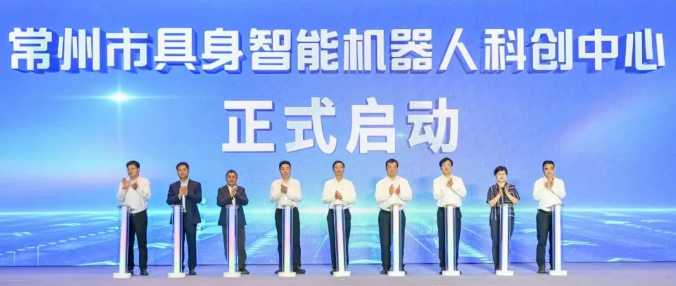
Changzhou Embodied Intelligent Robot Science and Technology Innovation Center og Right Key Project blev etableret i Wuhan High-tech
Smart Manufacturing Changzhou, "Man and Machine" går hånd i hånd. Den 29. april blev Changzhous "Hundred af begivenheder og tusinder af virksomheder" industrielle kædeintegration og styrkende docking-event-1028 Robot Special Event afholdt. Mange autoritative eksperter inden for robotteknologi over hele landet og mere end 300 repræsentative virksomheder i ind- og udland er samlet i Wuhan High-tech for at få indsigt i udviklingstendenser, sammenkæde ressourcer af høj kvalitet, fremme teknologisk innovation, dele nye muligheder for indbygget intelligens og arbejde sammen for en ny fremtid med digital og reel integration.
-
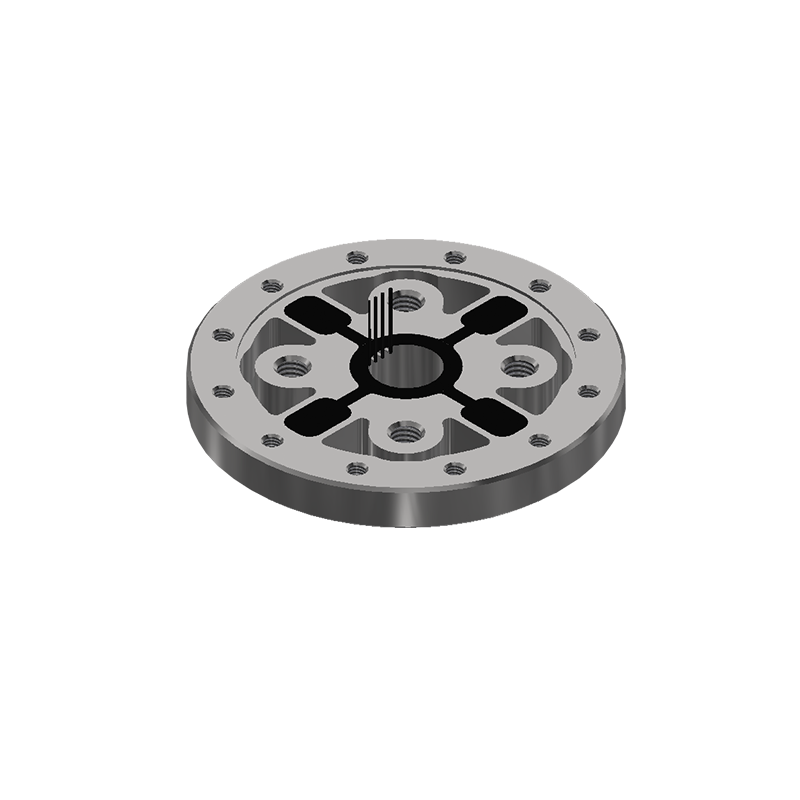
Udforskning af anvendelserne af robotledmomentsensorer i moderne automatisering
I takt med at robotteknologi fortsætter med at udvikle sig, bliver præcision og lydhørhed stadig vigtigere. En komponent, der spiller en afgørende rolle i denne udvikling, er robotleddets momentsensor - en enhed, der måler momentet eller rotationskraften ved en robots led. Disse sensorer er afgørende for at forbedre ydeevnen, sikkerheden og effektiviteten af moderne robotsystemer.
-
Hvad registrerer en kraftsensor? Forstå dens rolle i moderne teknologi
I nutidens stadig mere automatiserede og præcisionsdrevne verden spiller kraftsensorer en afgørende rolle på tværs af en lang række industrier. Men hvad detekterer en kraftsensor præcist, og hvorfor er den så kritisk en komponent i moderne maskiner og enheder?
-
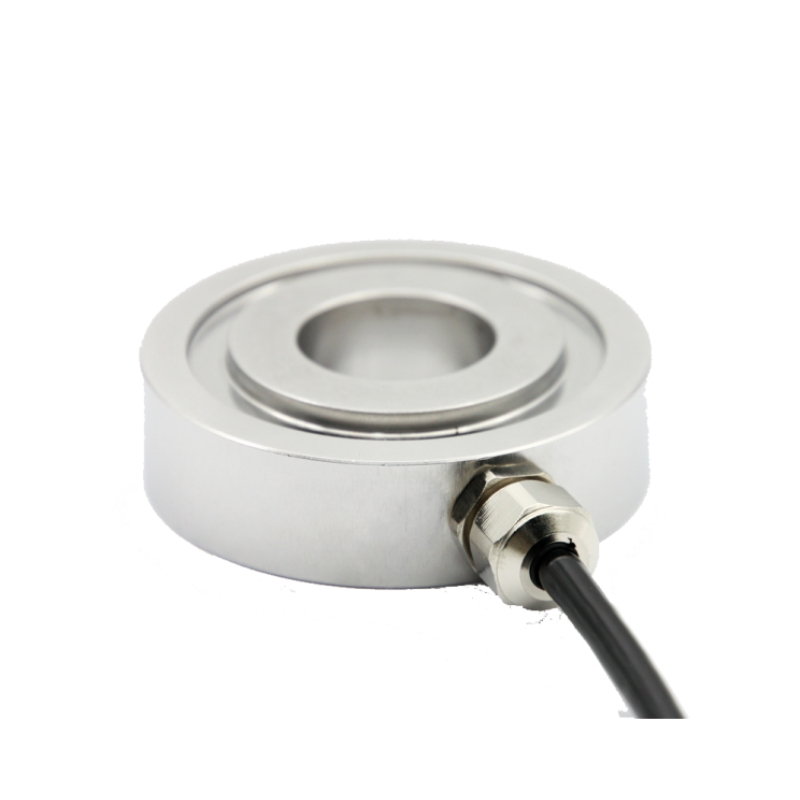
Hvad er en Ring Type Force Sensor?
Inden for industriel automation, robotteknologi og præcisionsteknik er nøjagtig kraftmåling afgørende. Blandt de forskellige kraftfølende teknologier skiller ringtypekraftsensoren sig ud på grund af dens kompakte struktur og høje følsomhed. Men hvad er en kraftsensor af ringtype, og hvordan fungerer den?
-
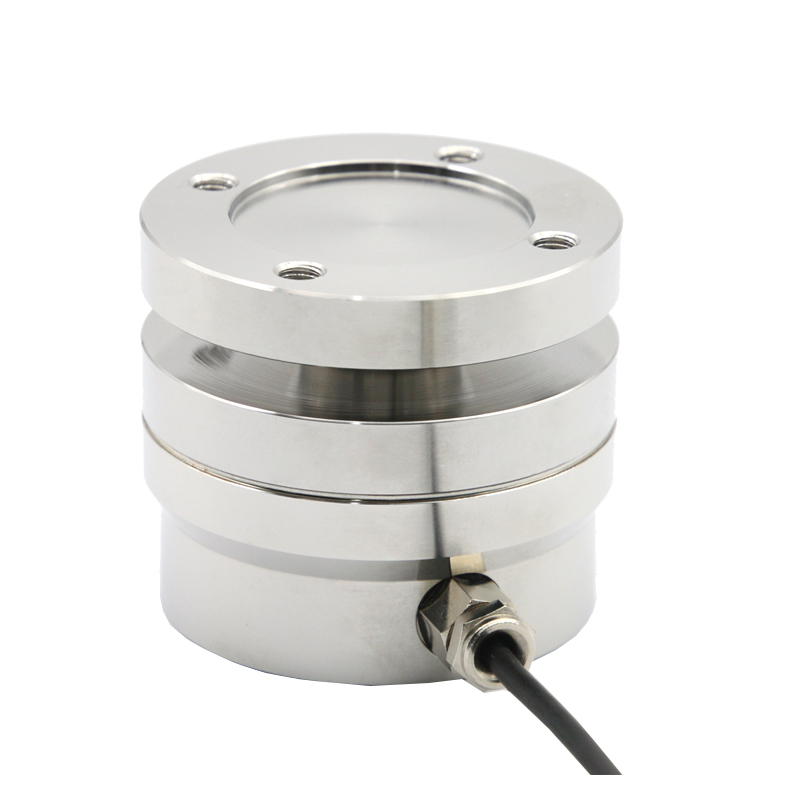
Hvad er forskellen mellem en kraftsensor og en tryksensor
Efterhånden som smarte systemer, robotter og industriel automation bliver mere sofistikerede, har sensorer taget udgangspunkt i at muliggøre præcision, sikkerhed og effektivitet. Blandt de mest brugte typer er kraftsensorer og tryksensorer. Selvom disse udtryk ofte bruges i flæng, tjener de forskellige funktioner og er designet til forskellige måleformål. Så hvad adskiller dem præcist?
-

2-akset kraftsensor vs 3-akset kraftsensor: Hvilken passer bedst til din applikation?
I en tidsalder med smart fremstilling, robotteknologi og præcisionstestning spiller kraftsensorer en afgørende rolle i at fange realtidsdata til kontrol og analyse. Blandt de mest anvendte typer er 2-aksede og 3-aksede kraftsensorer. Men hvordan adskiller de sig, og hvilken er det bedste valg til din specifikke anvendelse?
-
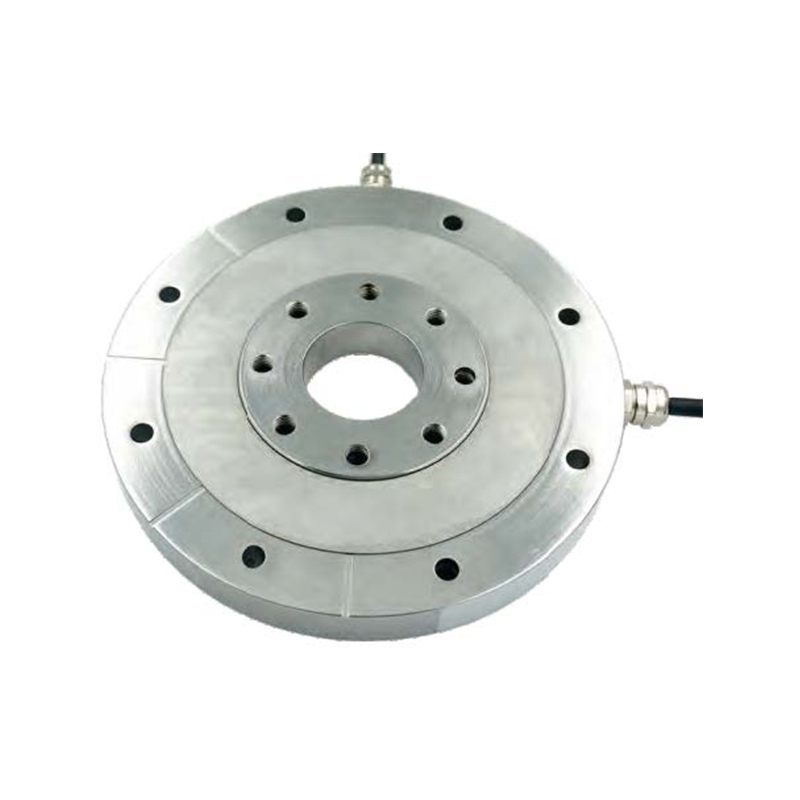
Hvordan fungerer en kraftsensor med dobbelt rækkevidde?
I nutidens højpræcisionsingeniør- og industrimiljøer er nøjagtig kraftmåling afgørende. Et af de mest alsidige værktøjer, der er udviklet til at imødekomme dette behov, er kraftsensoren med dobbelt rækkevidde. Men præcis hvordan fungerer denne avancerede sensor, og hvorfor foretrækkes den i stigende grad på tværs af applikationer inden for robotteknologi, medicinsk udstyr og automatiserede testsystemer?
-
Hvordan vælger man en spændingstryksensor?
Når du vælger en spændingstryksensor, skal du først bestemme hvilken kraft der måles. Kraftsensorer er opdelt i mekanisk kraft og pneumatisk (hydraulisk) kraft.
-
Arbejdsprincip for tryksensor
Tryksensoren får faktisk mere og mere opmærksomhed på grund af dens enkle struktur, fremragende linearitet og stabilitet og høj outputnøjagtighed.
-
Deling af viden om momentsensorer
Momentsensoren kan i øjeblikket opdeles i to typer: kontakt og ikke-kontakt. Den berøringsfrie momentsensor kaldes også en glidende variabel momentsensor.
-
Hvad er en kraftsensor? Hvad er dens typer?
Kraft er den direkte årsag til ændringen i materiens bevægelse. Kraftsensorer kan detektere mekaniske størrelser såsom spænding, træk, tryk, vægt, drejningsmoment, intern belastning og belastning.


